
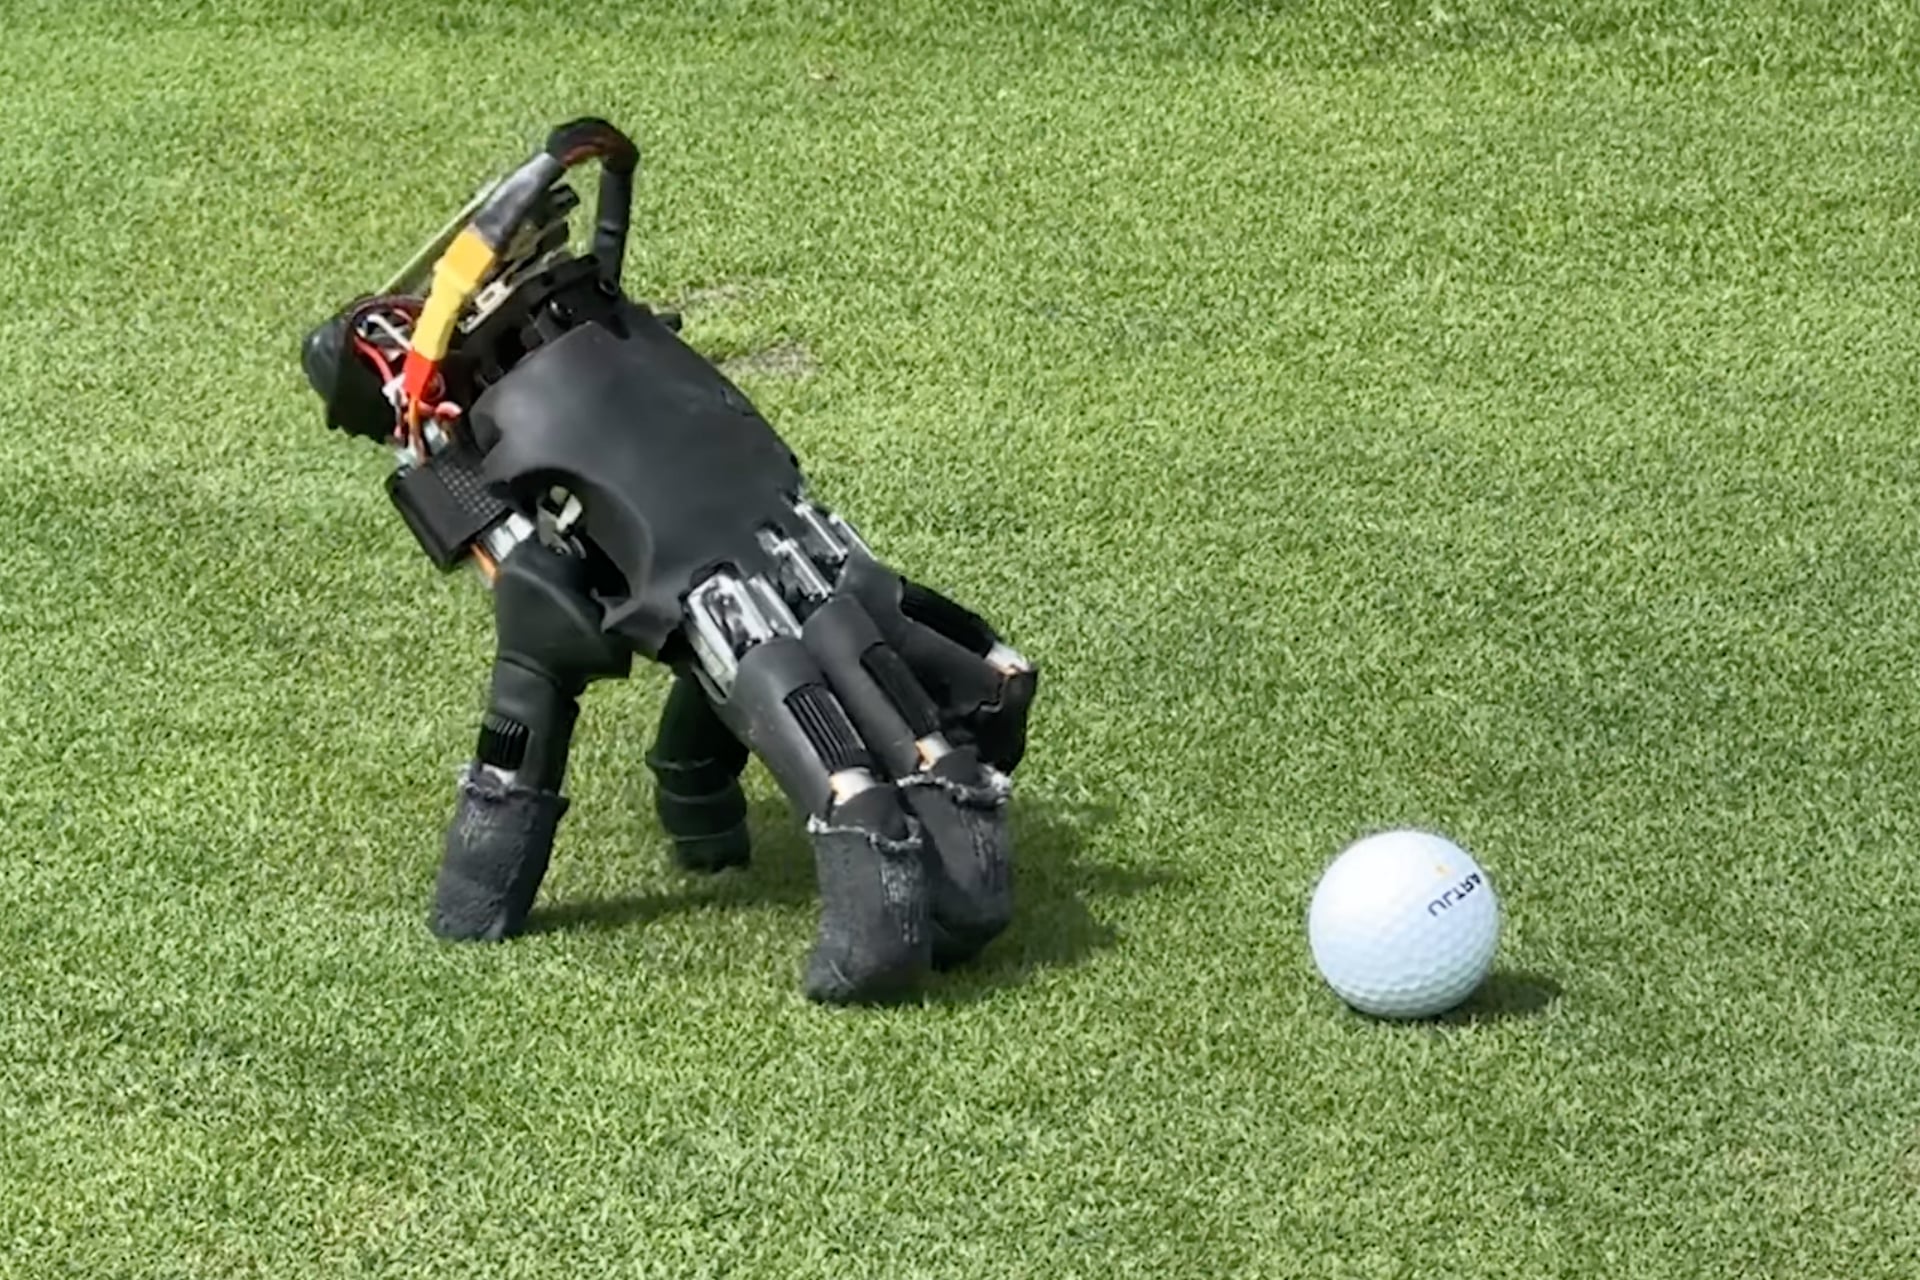
La famille des robots inspirés de La Famille Addams accueille un nouveau membre. Des chercheurs du Soft Robotics Lab de l’ETH Zurich ont mis au point une main robotique qui utilise ses doigts comme des jambes. Une manière de se déplacer assez inhabituelle, mais manifestement efficace.
Cinq doigts pour se déplacer
Le prototype reprend la forme d’une main droite anthropomorphe classique. Il compte cinq doigts et 20 articulations motorisées, soit quatre par doigt. Les chercheurs lui ont ajouté un module compact réunissant une batterie, des capteurs et le matériel informatique nécessaire à son fonctionnement.
L’ensemble pèse 818 grammes et peut travailler de façon autonome, sans dépendre en permanence d’un bras robotique. Cette indépendance pourrait lui permettre d’accéder à des endroits trop étroits pour une machine complète. « Une main robotique dotée de sa propre mobilité pourrait fonctionner dans des espaces confinés sans que le bras qui la transporte habituellement ait besoin de la suivre », expliquent les scientifiques dans leur étude publiée sur la plateforme arXiv.
Dans un scénario envisagé par l’équipe, un robot plus imposant pourrait déposer la main près d’une ouverture difficile d’accès. Celle-ci avancerait ensuite jusqu’à une commande ou un objet, effectuerait l’action demandée, puis reviendrait pour être récupérée. Un usage spécialisé qui donne un véritable intérêt à son allure de personnage de série télé.
Pour lui apprendre à marcher, les chercheurs ont utilisé l’apprentissage par renforcement dans un simulateur comprenant plusieurs environnements. La tâche demande une coordination précise : lorsqu’un doigt se soulève pour avancer ou appuyer sur une touche, les autres doivent maintenir la main en équilibre.
Tous les doigts n’ayant ni la même forme ni la même fonction, l’équipe leur a attribué des positions cibles adaptées à la posture naturelle de la main. Le robot peut ainsi choisir où et quand poser chaque doigt selon l’action à accomplir. Pendant les essais, la main a traversé 14 types de surfaces intérieures et extérieures. Elle s’est déplacée sur de l’asphalte, du métal, du carrelage, de l’herbe, du gravier et même de la pierre endommagée.
Elle ne se contente pas de marcher. Le prototype peut ramper, changer de direction, appuyer sur les touches d’un clavier et pousser un petit objet vers une cible. Il a aussi terminé un niveau de Sokoban, un jeu de réflexion dans lequel il contrôlait les déplacements en pressant les touches fléchées. Une chute ne met pas nécessairement fin à sa mission : la main est ainsi capable de retrouver une position stable en prenant appui sur ses cinq doigts.