En 2022, Cortical Labs s’était fait connaître en apprenant à une culture de neurones, appelée DishBrain (un mélange de neurones humains issus de cellules souches et de neurones embryonnaires de souris) à jouer à Pong. Même si ses performances restaient très éloignées de celles d’un joueur humain ou d’un algorithme d’IA, ce fut suffisant, à l’époque, pour enflammer la presse.
Depuis, l’entreprise de Melbourne a bien progressé et a réussi à développer le CL1, un boîtier qui garde en vie des neurones humains cultivés sur une puce et permet de les commander par du code. Une espèce d’ordinateur biologique dont s’est servi un développeur, qui a envoyé ses cellules affronter les hordes de démons du premier Doom ; depuis cet été, une vingtaine d’unités alimentent déjà un prototype de centre de données à Singapour.
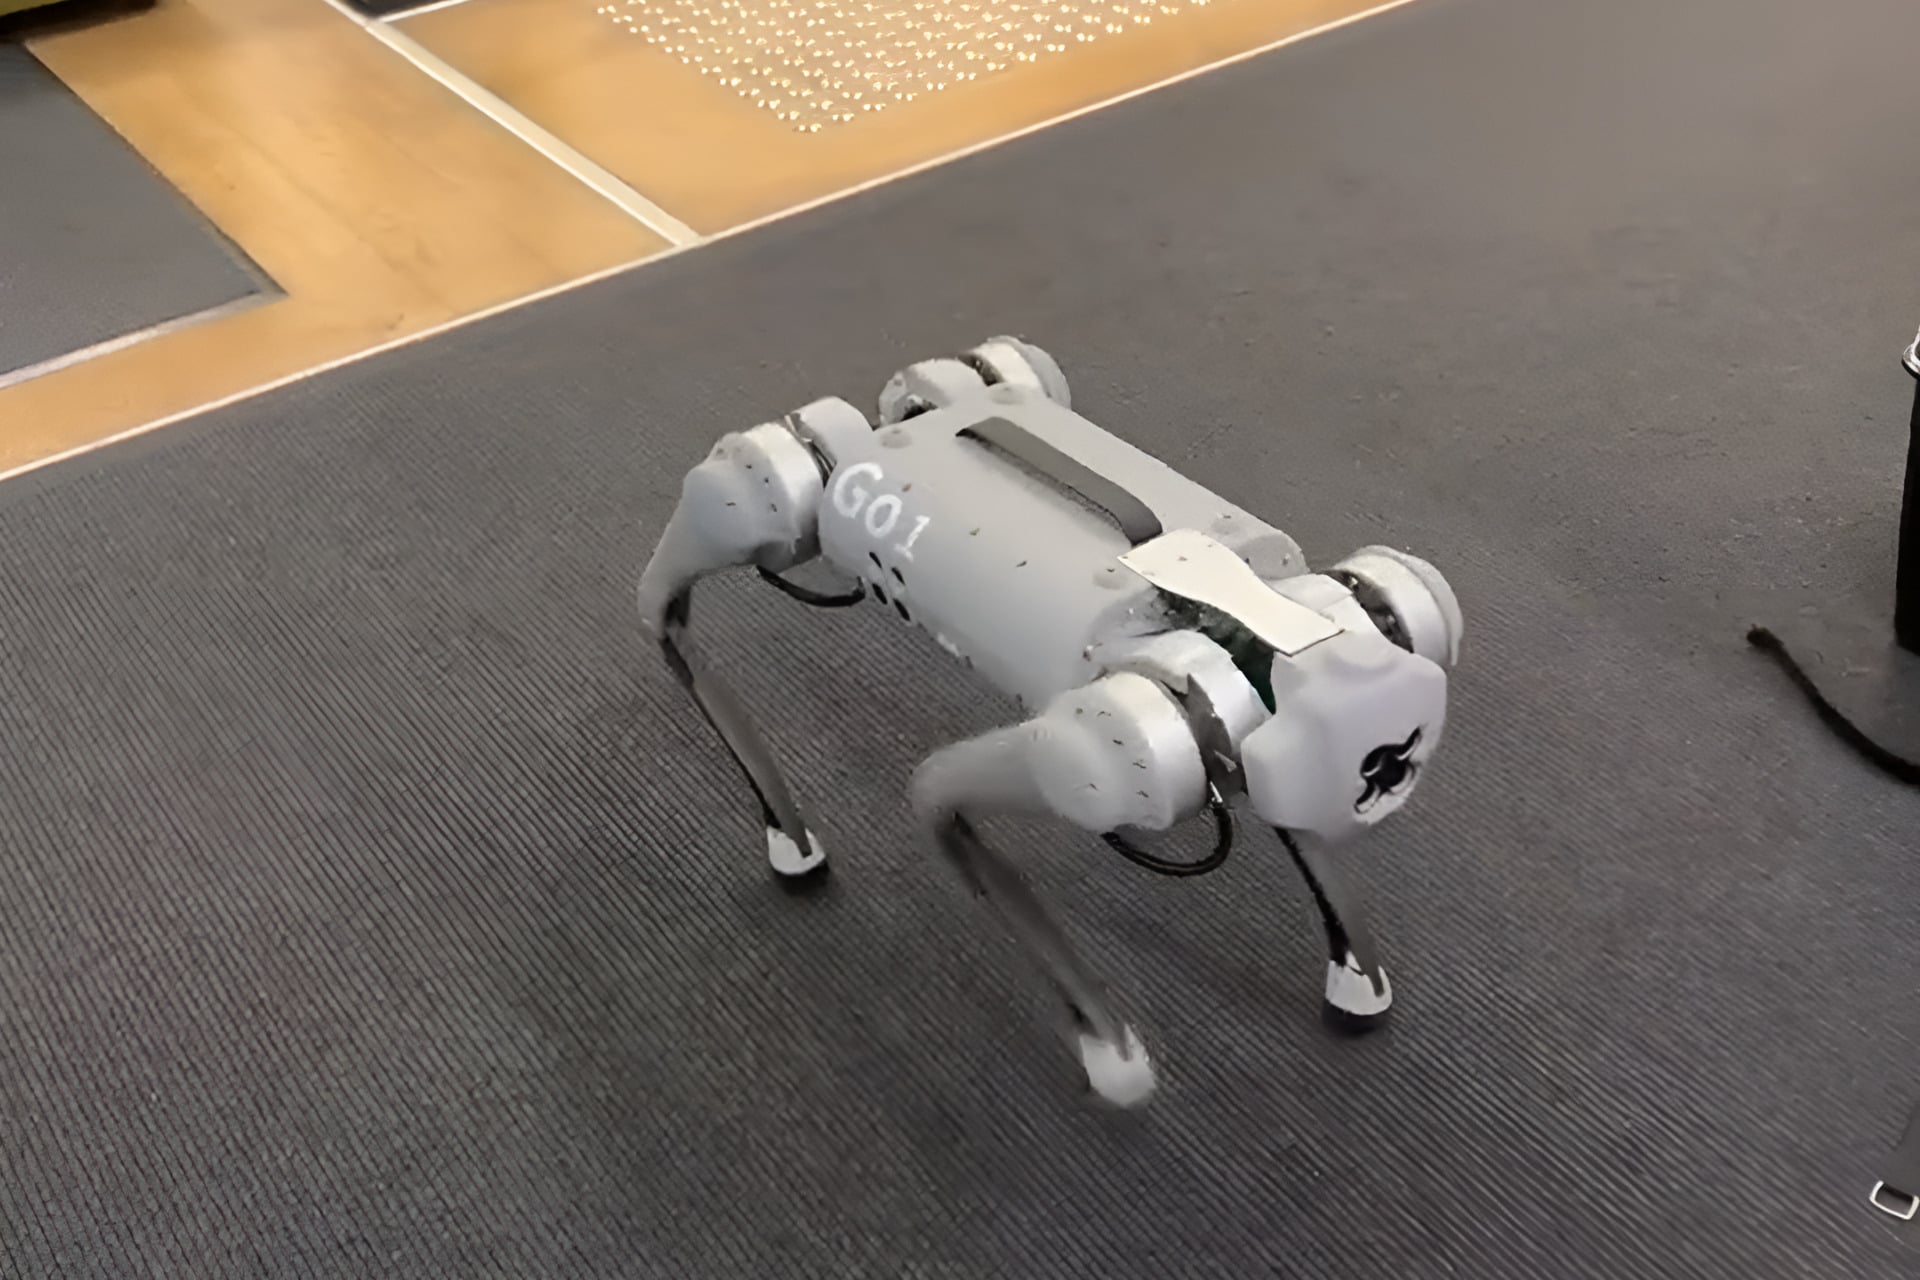
Des pixels à un vrai corps physique, il n’y avait qu’un pas que les employés de Cortical Labs viennent de franchir : un chien robot avance désormais au gré des décisions de neurones humains cultivés sur une puce. L’entreprise a été assez floue sur cette nouvelle expérimentation, et en réalité, le chien sert principalement de vitrine pour le grand public.
Avant lui, l’entreprise avait voulu vérifier, avec le Honda Research Institute Europe, que ces neurones apprennent vraiment à s’orienter. Pour cela, elle leur avait confié un agent virtuel lancé à la recherche d’une cible, beaucoup plus simple à observer qu’un robot qui se promène dans une pièce. Les résultats figurent dans une prépublication déposée sur la plateforme arXiv en mai et mise à jour le 2 octobre, qui n’a pas encore été relue par des pairs.
L’agilité sans le discernement, le prochain grand cap de la robotique
Pour illustrer cette nouvelle annonce, la comparaison avec un cavalier et sa monture est sans doute la plus parlante. Un cheval sait comment se déplacer et éviter un obstacle sans qu’on lui explique comment, mais c’est le cavalier qui choisit le chemin qu’il emprunte. Les robots quadrupèdes ou bipèdes du commerce (Spot de Boston Dynamics ou des modèles de Unitree comme le R1), sont déjà de très bonnes montures, capables de garder l’équilibre grâce à leurs algorithmes intégrés, mais ils n’ont pas de cavalier : ils sont des corps mécaniques, sans cerveau.
C’est ce qu’explique Brett Kagan, le neuroscientifique qui dirige les recherches de Cortical Labs : « Si les robots deviennent des machines physiquement impressionnantes sur le plan de la motricité, ils peinent toujours à gérer le niveau de contrôle supérieur nécessaire pour apprendre rapidement ou s’adapter à l’imprévu ». Selon lui, leur point faible commun reste la prise de décision : « Les voir marcher, courir ou enchaîner les acrobaties, c’est bluffant. Mais savoir où et quand exécuter ces mouvements reste un vrai casse-tête avec les méthodes traditionnelles [NDLR : les programmes écrits à la main et les intelligences artificielles qui tournent sur des puces en silicium, entraînées par apprentissage automatique] ».
Comme on ne peut communiquer avec des neurones comme on coderait un logiciel ou un algorithme, Cortical Labs et Honda Research Institute Europe ont cherché à établir, dans leurs travaux, une langue commune. Le chien et son double virtuel ont les mêmes besoins : percevoir ce qui les entoure, et à partir de ces données, les traduire en mouvement.
La méthode du bâton et de la carotte
Dans leur étude, les chercheurs des deux équipes ont fait mûrir pendant soixante jours 26 cultures de neurones, obtenues à partir de cellules souches pluripotentes induites (des cellules adultes reprogrammées, capables de se multiplier indéfiniment et de se différencier en n’importe quel type de cellule du corps humain), sur des puces équipées de soixante électrodes.
L’agent virtuel qu’elles dirigent se déplace sur une grille de six cases sur six, à la recherche d’une nourriture qu’il ne voit pas. Il dispose seulement d’un « flair » simulé, un capteur virtuel qui lui indique si sa cible se trouve à sa gauche, devant lui ou à sa droite, comme les capteurs d’un robot l’informent de ce qui l’entoure.
Pour que les neurones comprennent cette information, chaque situation est traduite en impulsions électriques d’une cadence différente, de 4 hertz jusqu’à 80 hertz selon les réglages. Pour en tirer une décision, la puce est divisée en trois zones, qui correspondent aux seuls choix possibles, ceux qu’on attend aussi du chien : tourner à gauche, avancer ou tourner à droite.
Pour connaître la décision des neurones, les chercheurs ont regardé laquelle des trois zones produisait le plus de décharges électriques par rapport à son activité habituelle, et l’agent partait dans la direction correspondante. Afin de leur faire comprendre s’ils ont bien ou mal choisi, ils recevaient deux types de stimulations électriques différents : cinq salves d’impulsions identiques et prévisibles (bon choix) ou stimulations désordonnées, impossibles à anticiper (mauvais choix). Ils tendaient donc à répéter les choix suivis d’un signal ordonné et à abandonner ceux qui déclenchent le désordre, ce qui a peu à peu renforcé les connexions qui mènent aux bonnes décisions.
Un apprentissage que les chercheurs attribuent à la plasticité des neurones, leur capacité à remodeler leurs connexions. Le résultat est probant : à nombre d’essais égal, les meilleures configurations ont battu un petit programme d’intelligence artificielle classique, qui a dû jouer au moins quatre fois plus de parties pour les rattraper.
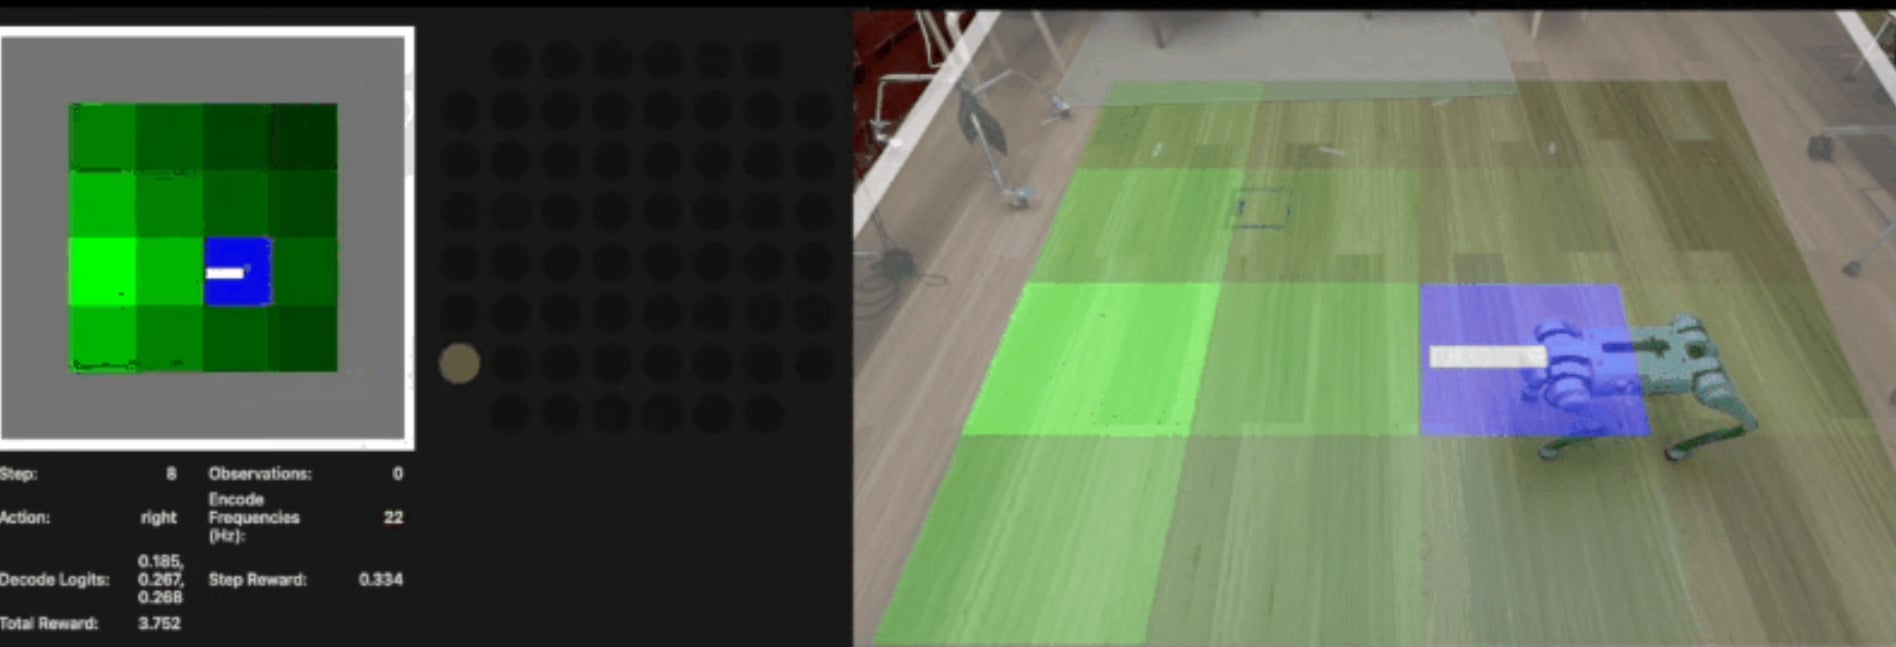
En dehors de ces informations, Cortical Labs n’a que très peu communiqué sur son robot-chien, que ce soit sur son site ou ses réseaux sociaux. Les seules images qui le montrent en action viennent d’un GIF de mauvaise qualité d’une dizaine de secondes crédité à l’entreprise (voir capture ci-dessus) et relayé par le média japonais Nazology, où on peut le voir avancer, puis tourner à droite. À gauche de l’image, on retrouve ce qui ressemble à une version miniature de l’expérience virtuelle : quatre cases sur quatre entourées d’un cadre gris, qui correspond vraisemblablement aux murs de la grille de six cases sur six décrite dans l’étude, dont les nuances de vert semblent représenter l’intensité de l’odeur virtuelle (le vert le plus clair marquant sans doute la case la plus proche de la cible). Juste à côté, une constellation de pastilles sombres évoque la soixantaine d’électrodes de la puce, qui clignote à mesure que le robot avance. Tout porte donc à croire qu’il se contente de reproduire, sur un sol réel, les déplacements de l’agent virtuel case par case. Nous sommes donc encore très loin d’un robot qui découvrirait une pièce inconnue et s’y adapterait par la seule perception de son environnement.